Frankfurt UAS · Fachbereich 2 · Projektarbeit
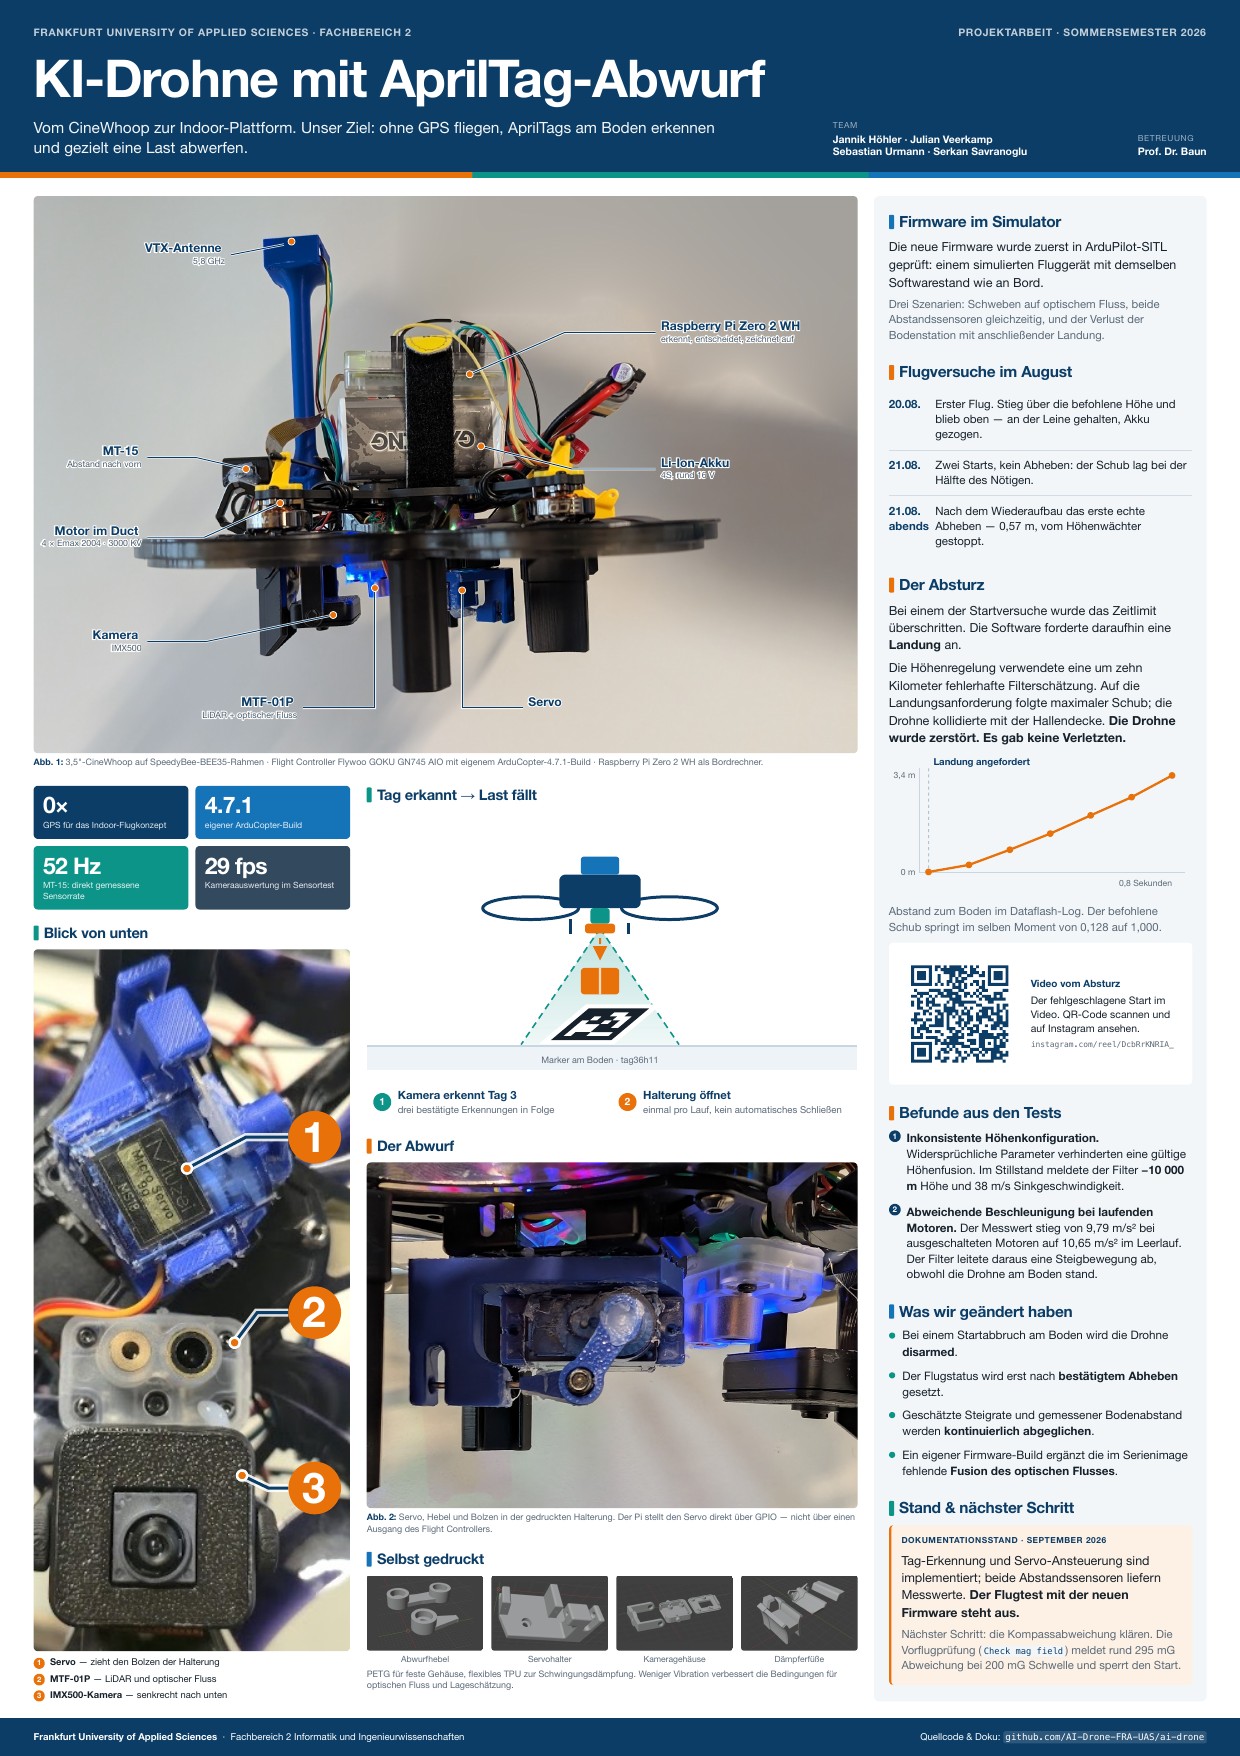
Von der FPV-Renndrohne zur GPS-freien Indoor-Plattform: ArduPilot als Autopilot, ein Raspberry Pi als Companion-Computer, AprilTag-Erkennung auf der Kamera und ein servogesteuerter Lastenabwurf â mit den Flugversuchen, die dahin gefĂŒhrt haben.
Dokumentation konsolidiert am 07.09.2026. Die Betriebsanleitungen beschreiben den gepflegten Code. Fotos, Abwurf-Demonstration und Unfallberichte stammen aus August. Den aktuellen Hardwarestand und offene PrĂŒfungen nennt die Konfigurationsseite; ein autonomer Navigationsflug ist nicht nachgewiesen.
Ausgangslage
Am Anfang steht eine flugfertige 3,5"-CineWhoop mit Betaflight, die ausschlieĂlich manuell per Fernsteuerung geflogen wird. Sie hat kein GPS-taugliches Einsatzgebiet, keinen Bordrechner und keine Möglichkeit, etwas zu transportieren. Ziel der Projektarbeit ist der Umbau zu einer teilautonomen Plattform: stabil fliegen ohne GPS, am Boden angebrachte AprilTags erkennen und ĂŒber einem Tag eine Nutzlast abwerfen.
Systemarchitektur
Die Aufgaben sind sauber getrennt: der Flight Controller stabilisiert, der Raspberry Pi erfasst Bilder und Telemetrie, die Bodenstation beobachtet. Der aktuelle autonome Testpfad verlangt null RC-KanÀle; ein Funk-Not-Aus ist nicht nachgewiesen.
ArduPilot ĂŒbernimmt Stabilisierung und SchĂ€tzung. Der gepflegte Pi-Code bietet Erfassung und einen begrenzten GuidedNoGPS-/Loiter-Test. Autonomes Anfliegen, Hindernisnavigation und ein unabhĂ€ngiger Funk-Abbruch sind keine belegten Funktionen.
Die drei Kernthemen
In InnenrĂ€umen gibt es kein GPS. Der MTF-01P liefert stattdessen zwei MessgröĂen, die der EKF3-ZustandsschĂ€tzer direkt verarbeitet: ein nach unten gerichteter LiDAR fĂŒr Bodenabstand und Flussskalierung sowie optischen Fluss fĂŒr horizontale Geschwindigkeit. Die primĂ€re Höhe kommt vom Barometer. Ein gesunder Datenstrom allein beweist noch keinen stabilen Positionshalt.
Parameter und verifizierter Stand â Erkennung
Die nach unten gerichtete Kamera erkennt tag36h11-Marker.
Servo-Pulse gehören zu einem getrennt freigegebenen Werkzeug; der normale
Inspektionslauf bewegt den Servo nicht.
Ein geometrischer Marker liefert dafĂŒr, was eine neuronale Bounding Box nicht
kann: eine eindeutige ID und subpixelgenaue Ecken.
Ein 9-g-Servo öffnet einen 3D-gedruckten HaltebĂŒgel. Zwei Zahlen bestimmen das Design: der am montierten Mechanismus geprĂŒfte Stellbereich und eine Versorgung, die Anlauf- und Blockierstrom ohne Pi-Neustart verkraftet.
Kennwerte und offene Punkte âStand der Arbeit
Messungen sind in datierten Berichten und Parameterexporten festgehalten. Ein frĂŒherer Test ist kein Nachweis fĂŒr unverĂ€nderte Verkabelung oder sichere FlugfĂ€higkeit des heutigen Aufbaus.
GUIDED_NOGPS. Im Serienimage war die Flussfusion nicht einkompiliert
â der eigentliche Grund, warum Loiter ohne GPS lange nicht ging.
SERIAL3_OPTIONS=8),
rund 52 Distanzpakete pro Sekunde. Ein Abstandswert ist allerdings noch keine
Hindernisvermeidung â die Firmware bringt keine Proximity-UnterstĂŒtzung mit.
/dev/serial0, automatisiert prĂŒfbar
durch eine disarmierte Inspektion und Parameterabfrage.
tag36h11 auf dem Pi, zwei Detektor-Backends, Durchsatz vermessen.
PreArm: Check mag field, das
Z-Feld weicht um rund 295 mG gegen eine 200-mG-Schwelle ab. Die Drohne ist nicht
fĂŒr Tests mit Propellern freigegeben; die PrĂŒfung wird nicht umgangen.
Dokumentation
Betriebsseiten werden aus den gepflegten Markdown-Dateien erzeugt. Die ergÀnzenden PrÀsentationsseiten kennzeichnen historische Versuche separat.
Die fĂŒnf Teilziele der Projektarbeit, die gestellte AusrĂŒstung und die vollstĂ€ndige Spezifikation des Drohnenaufbaus.
ProjektWarum ein geometrischer Marker statt eines neuronalen Netzes, die zwei Backends, der gemessene Durchsatz und wie der Abwurf freigegeben wird.
FliegenJeder Startversuch, das Video des Absturzes, die drei gemessenen Ursachen und was daraus im Code geworden ist.
ProjektWelcher Code auf welchem Rechner lÀuft, jedes Kommando, die Umgebungsvariablen und die Testsuite.
HardwareDer verifizierte Stand des Flight Controllers: serielle Ports, Sensorparameter und die beiden Kamerapfade.
HardwareServokennwerte, die drei Ansteuerungswege, die mechanischen Randbedingungen und die offene Parametrierung.
HardwareDie Druckteile im Repository mit MaĂen, Material und den Slicer-Einstellungen, mit denen sie gedruckt wurden.
FliegenDer DroneController, Geschwindigkeiten im Body-Frame, die WĂ€chter und die Sicherheitsregeln.
Die vollstÀndige USB-Verbindungssequenz, stabile GerÀtepfade, MAVProxy-Kommandos und das Herunterfahren.
Raspberry PiDen USB-Gadget-Link und SSH auf einem frischen Pi in Betrieb nehmen, inklusive Fehlersuche am Kabelweg.
Raspberry PiWie der Pi auf dem Campus automatisch ins Hochschulnetz kommt und von ĂŒberall ĂŒber Tailscale erreichbar bleibt.
Raspberry PiDer eigene Access Point AI-Drone-Zero, die Priorisierung gegenĂŒber bekannten WLANs und die Internetfreigabe vom Mac.
Das vollstÀndige Protokoll der MAVLink- und UART-Inbetriebnahme: jedes Kommando, jeder Fehler, jede Lösung.
ProtokolleDie arduino-cli-Sketches, mit denen Stellbereich und Drehrichtung des Servos vermessen wurden.
ĂbersichtDie vollstĂ€ndige Landkarte der Dokumentation im Repository, nach Aufgabe gruppiert â auch fĂŒr alles, was hier keine eigene Karte hat.
Projektplakat
Ziele, Plattform, Architektur, die Flugversuche und der Projektstand â gesetzt fĂŒr den Druck in A0, A1, A2 und A3 hoch. Die Quelle ist eine einzelne HTML-Datei im Repository, die PDFs werden daraus erzeugt.